月泉仿生自研轮式人形机器人博文 W-Bot 2.0 在合肥国家电网实现带电作业场景落地应用,面向城市配网不停电运维开展实景验证并完成电缆剥线全流程作业。博文 W-Bot 2.0 搭载信手 X-Hand M1 仿生灵巧手与 7 自由度仿人臂,单臂负载 10kg、双臂负载 20kg,可覆盖 0—2.2m 完整操作高度范围,标志着合肥具身智能在电网高危作业领域取得关键实战落地。
针对配网带电运维的行业需求,博文 W-Bot 2.0 采用绝缘斗臂车载式部署方案,具备机动性强、现场部署快捷的特点,可快速抵达城市各处线路作业点位。在高空电力架空作业现场,架空导线与设备之间的作业空间极为狭窄,相间及对地安全距离有限,若机器人底盘体积过大,作业过程中极易因摆动或伸展触及临近带电体,引发相间或相地短路风险。博文 W-Bot 2.0 采用全球最小底盘设计,底盘面积仅 0.2 平方米,机身与关节布局高度紧凑,可灵活穿行于狭小的导线间距与设备间隙之中,从根本上降低碰撞风险。
在带电作业实操过程中,机器人单臂握持重型作业工具开展剥线操作时,工具载荷容易引发整机重心偏移,机身晃动极易刮蹭周边带电部件。博文 W-Bot 2.0 依托全身层级神经网络运动平衡控制技术,作业过程中可实时解算整机重心偏移量,通过多关节协同动态调整受力分配,即便单臂载荷大幅增加,机器人依旧能够保持稳定站立姿态,有效规避机身晃动、剐蹭临近带电部件等风险,为末端执行器的高精度剥线操作筑牢稳固的作业平台。搭载信手 X-Hand M1 灵巧手后,依靠多关节协同驱动与灵敏触觉感知,在接触瞬间感知工具手柄位置与姿态,整手提拉负载达 50kg,足以应对各类重型作业工具。
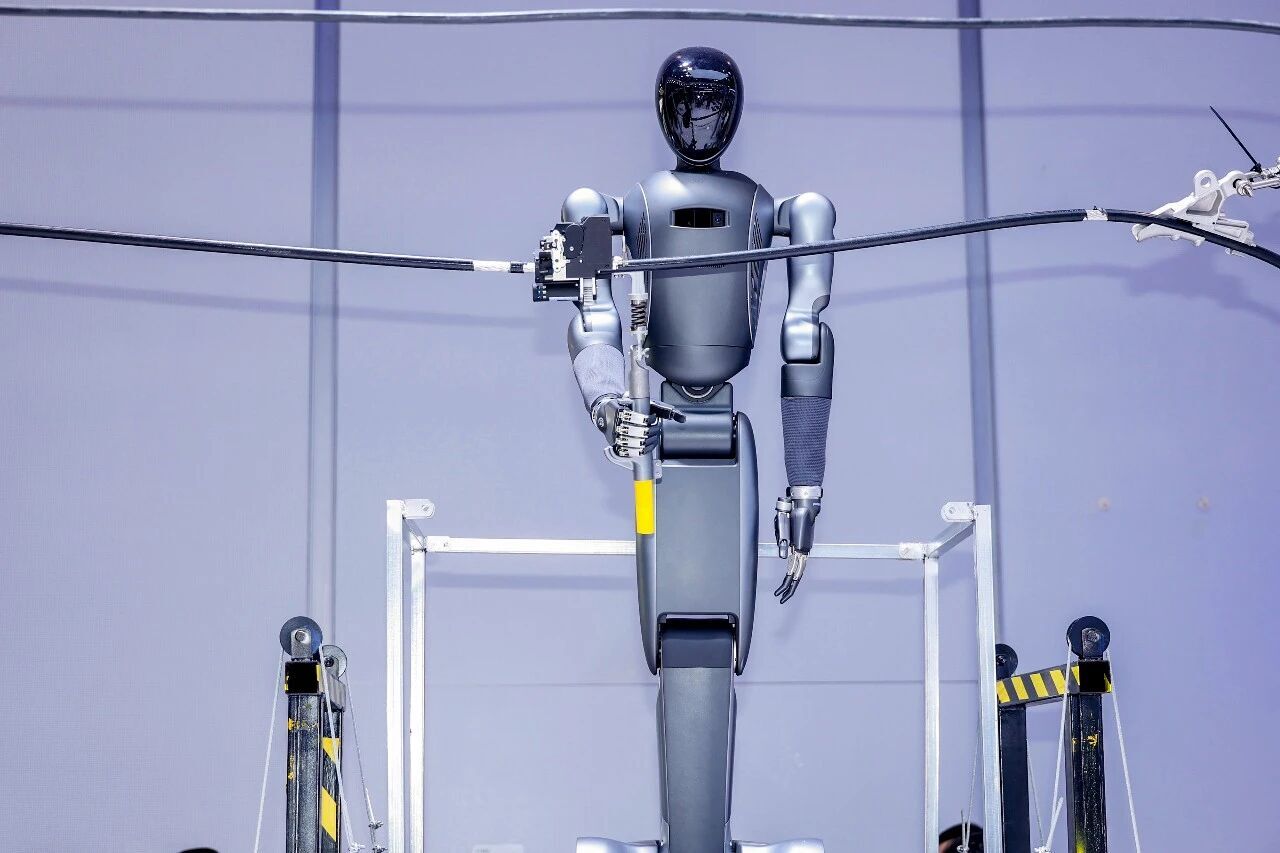
博文 W-Bot 2.0 可承接的典型运维工况覆盖线缆检修、部件更换、线路异物清除等多项高频高空带电任务。无需登临危险区域,直接将工作人员从高空高危环境中解放出来,从根源上规避坠落、触电风险,真正实现带电作业本质安全。在户外电网"不断电"施工作业场景中,博文 W-Bot 2.0 可辅助开展不停电检修施工,精简现场施工工序,降低人工现场操作风险,有效提升带电运维的整体作业效率,既能缓解夏季用电高峰期一线运维人员繁重的工作压力,又可以保障检修过程平稳可控,实现用户用电"零感知"。
月泉仿生表示,将以本次合肥高空带电作业场景为起点,持续打磨博文 W-Bot 2.0 在各类复工况下的适配能力,不断拓展运维作业场景清单,迭代优化自主作业、灵巧操控等核心性能,加快推进仿生具身智能机器人的规模化落地应用。从实验室到汽车产线,从展台到电网现场,博文 W-Bot 2.0 用真实作业证明了仿生技术在智能制造、高危作业等场景中的落地可行性。下一代机器人在更多高难、高危场景中守护人身安全、提升作业效能的窗口已经打开。
请填写您的需求,我们将尽快与您联系